No dia 22/09, o grupo se reuniu em uma das salas do Colégio Idesa, reservado previamente, para realizar os testes do robô gladiador no propósito de conhecer o melhor condutor. Decidimos que o integrante Arthur Sales foi o mais habilitado e será o condutor.
Nos testes, o resultado final realizando o percurso em forma de "8" foi de 8 segundos.
Em breve, um vídeo será postado demonstrando o circuito do "8" comprovando o feito.
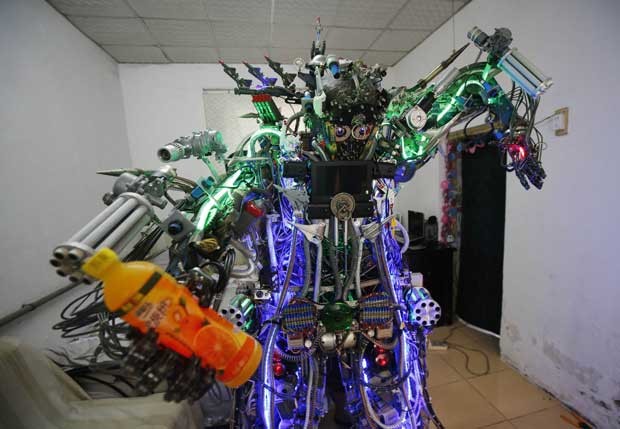
Neste domingo, dia 21/09, concluímos a construção de nosso robô gladiador. A parte restante que estava faltando era colocar o motor ao chassi do robô. Abaixo algumas fotos:
Durante a semana discutiremos algum dia para os integrantes treinarem a condução do robô para realizar o "8".
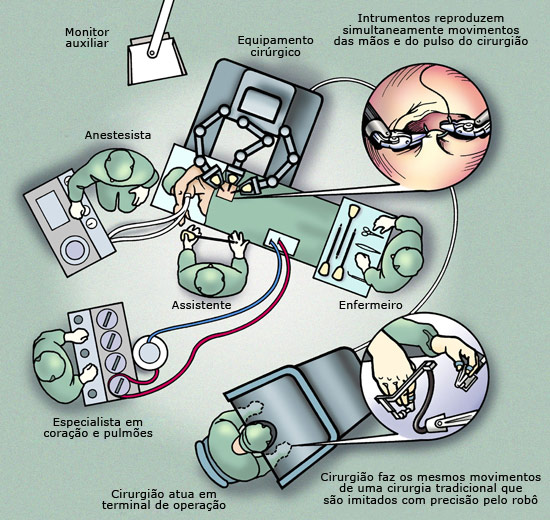
A primeira geração de robôs cirúrgicos já está sendo instalada em diversas salas de cirurgia ao redor do mundo. Eles não são verdadeiros robôs autônomos, que realizam cirurgias sozinhos, mas fornecem ajuda mecânica aos cirurgiões. Essas máquinas ainda requerem um médico para manuseá-las e fornecer instruções. O controle remoto e a ativação por voz são os métodos pelos quais esses robôs cirúrgicos são controlados.
Os recentes avanços na tecnologia da cirurgia robótica, um dos tipos da cirurgia minimanente invasiva, dão aos pacientes uma série de boas alternativas que não existiam há dez anos. Entre elas está o da Vinci Surgical System, que oferece procedimentos minimamente invasivos, com significativas vantagens sobre as cirurgias convencionais..
A Cirurgia Robótica Minimamente Invasiva – disponível para o tratamento de diversas patologias –, pode beneficiar pacientes na diminuição da dor e do desconforto no pós-operatório, na diminuição de perdas sanguíneas durante o procedimento, no menor tempo de permanência no hospital e ainda oferece a oportunidade de retorno mais rápido às suas atividades diárias
A cirurgia robótica permite a realização de cortes menores do que o dos métodos tradicionais. Na abertura convencional do abdome (laparotomia), por exemplo, o corte costuma ter cerca de dez centímetros. Com a robótica, não deverá ter mais do que um centímetro. A precisão operatória reduz sangramentos e dores na fase de recuperação, que costuma ser mais rápida. Também reduz o risco de infecção hospitalar.
Hospital Albert Einstein e o "Da Vinci Surgical System"
.
No Sistema Cirúrgico Da Vinci, um software especial reduz a amplitude dos movimentos naturais a uma escala de micromovimentos da mão robótica, que ficam muito mais precisos e seguros. Sendo assim, para dar maior sensação de realidade, os atuadores robóticos também têm sensores de contato, que transmitem de volta informações sobre a resistência e a flexibilidade do material orgânico que está sendo manipulado.
O sensor na mão do cirurgião dá então um "feedback" de força, que torna muito mais natural a manipulação dos tecidos, como se ele estivesse usando um sistema puramente mecânico.
Os profissionais de cirurgia robótica do Einstein estão aptos a operar o da Vinci, pois passaram por treinamento nos Estados Unidos e foram supervisionados por um proctor norte-americano, denominação dada ao profissional com vasta experiência em cirurgia robótica.
O "Da Vinci Surgical System" foi desenvolvido pela Intuitive Surgical, empresa que lidera a tecnologia de robótica aplicada em cirurgias minimamente invasivas, e no Brasil é representada pela H. Strattner.
"Como funciona o Da Vinci"
OBS: Ainda estamos muito longe, tecnologicamente, de ter um robô com inteligência, capacidade e autonomia suficientes para substituir o ser humano na maioria das tarefas, mas estamos chegando perto disto.
A Organização das Nações Unidas (ONU) está preocupada com o desenvolvimento dos robôs LARs (Robôs Autônomos Letais, na sigla em inglês) que tem autonomia de decidir quem ou o que destruir.
Robô Letal Anônimo (RLA)
Pode um robô fazer a distinção entre alvos militares e civis? Entre soldados lutando e os que querem se render?
Quem será responsabilizado por erros, já que robôs não podem ser julgados por crimes de guerra? Essas são algumas das questões que estão sendo levantadas pela organização, que propõe uma moratória no desenvolvimento desse tipo de armamentos, uma nova geração de máquinas que atacam de forma independente, com autonomia de decisão - ao contrário dos 'drones', por exemplo, os aviões não tripulados usados pelos EUA nos Afeganistão, que respondem a comando humano.
Segundo Christof Heyns, relator especial da ONU para execuções extrajudiciais, essa suspensão permitiria um envolvimento internacional significativo no debate sobre a ética do uso dos Robôs Autônomos Letais em conflitos armados.
Acredita-se que Estados Unidos, Grã-Bretanha e Israel estejam desenvolvendo esse tipo de robô, no entanto, esses países não mostraram interesse em se comprometer com a moratória proposta pela ONU.
Comentário pessoal: É necessário que existam leis que regularmente os novos padrões de guerra. Os drones estão sendo cada vez mais usados no Oriente Médio e não há uma simples averiguação de que estão bombardeando alvos civis. Vemos em vídeos da internet alguns incidentes no qual estes devem ser evitados.
No dia 5 de Setembro (05/09), iniciamos e finalizamos no mesmo dia a construção de nosso robô gladiador (especificamente a parte mecânica). Abaixo estão as fotos de nosso robô.
OBS: Acreditamos que precisaremos ajustar o eixo que compõe as rodas devido estarem muito próximo ao chassi. E a elevação esta torta no qual ajustaremos futuramente.
No dia 11 de Setembro (11/09), iniciamos a parte elétrica do robô gladiador. Esta etapa foi muito trabalhosa aos responsáveis pois na primeira tentativa não houve sucesso. Porém, após um período de descanso dos responsáveis nessa parte, o motor funcionou. O que faltava era uma simples conexão correta dos fios.
A partir desta semana, dia 15/09, discutiremos um dia apropriado para finalizar a acoplagem do motor ao nosso robô gladiador.
A robótica é ciência que estuda a construção de robôs. Ela envolve várias outras disciplinas como: engenharia mecânica e elétrica, inteligência artificial, engenharia eletrônica, física entre outras.
Muita gente quando pensa em robôs, lembra apenas dos filmes de Hollywood, onde todos simulam perfeitamente seres humanos. Na verdade, encontramos robôs de diversas formas, que são utilizados em diversas atividades. Temos por exemplo, robôs submarinos que exploram o fundo do mar, robôs viajantes do espaço como o pequeno robô móvel Sojourner, que desbravou o solo marciano, robôs médicos que auxiliam em operações delicadas, até o relógio pode ser considerado um tipo de robô.
Muitos tem dúvidas do que é um robô de fato. Na verdade, o robô humanóide perfeito que vemos nos filmes, ainda é um sonho distante perseguido pro cientistas no mundo todo.A maioria das pessoas acredita que somente aquelas máquinas com duas pernas e dois braços e que falam conosco podem ser chamadas de robôs, mas não é bem assim. Existem sim atualmente robôs que simulam diversas atividade humanas, mas ainda estão longe do ideal.
A origem da palavra “robô” vem da palavra "tchecarobota" que significa “trabalho forçado” daí a ideia que muitos têm daquele robô que imita o homem em todas as atividades, servido como um ‘empregado” mecânico.
A maioria dos robôs existentes são do tipo industriais utilizados para trabalhos onde o risco de vida para o homem é iminente (desarmadores de bombas), ou exige um altíssimo grau de precisão (robôs cirúrgicos).
ESPECIFICAÇÕES:
Tecnicamente, é uma máquina sendo controlada por um computador que através deste, analisa dados físicos e químicos do ambiente percebidos por sensores da máquina, os processa e toma uma decisão sobre o que fazer de acordo com os dados apresentados. De acordo com essa decisão, o computador aciona e manipula componentes digitais e mecânicos do robô para fazer um novo processamento e verificação do ambiente ou uma ação física.
O computador portanto irá controlar um sistema que é parte eletrônica, digital e mecânica para executar tais atividades.
Um exemplo seriam aqueles os pequenos carros em miniatura controlados por computador que se movimentam em um ambiente de acordo com o mapa que produzem e da programação inserida em sua memória de armazenamento de dados. Os robôs com o estereótipo clássico, que são aqueles com características mais próximas dos seres humanos e muito inteligentes são chamados de humanóides e ainda estão em fase de aperfeiçoamento juntamente com testes para serem fabricados e vendidos em massa no futuro. Outros exemplos de robôs são helicópteros programáveis com diâmetro menor que um metro e que sobrevoam uma área de acordo com um programa de vôo pré-programado. Eles podem ser controlados a distância constantemente, através de sensores e outros elementos para perceber o ambiente; Captam características do lugar onde estão, como tamanho de objetos, temperatura, entre outros e fazem um mapa detalhado do lugar analisando-o.
TRÊS LEIS DA ROBÓTICA:
"Os limites entre o robô e um humano"
As Três Leis da Robótica são leis que foram elaboradas pelo escritor Isaac Asimov em seu livro de ficção I, Robot (“Eu, Robô”) que dirigem o comportamento dos robôs. São elas:
1ª lei: um robô não pode fazer mal a um ser humano e nem, por inacção, permitir que algum mal lhe aconteça.
2ª lei: um robô deve obedecer às ordens dos seres humanos, excepto quando estas contrariarem a primeira lei.
3ª lei: um robô deve proteger a sua integridade física, desde que com isto não contrarie as duas primeiras leis.
Mais tarde foi introduzida uma “lei zero”: um robô não pode fazer mal à humanidade e nem, por inacção, permitir que ela sofra algum mal. Desse modo, o bem da humanidade é primordial ao dos indivíduos. A chamada lei zero, porém, tem o sério problema de transferir ao robô o poder (possibilidade) de avaliar, diante das situações concretas, se o interesse da humanidade se sobrepõe ao interesse individual. Tal possibilidade abre uma perigosa brecha para a ditadura das máquinas, que elegeriam por si qual é o bem maior, sendo-lhe permitido, inclusive, fazer o mal a um ser humano (indivíduo), caso entendam que isso é melhor para a humanidade. Por essa razão, a chamada lei zero da robótica é questionada e sua existência não é um consenso.
(A) Através de desenhos, fotos ou vídeos ensine como construir um telefone de Latinha vitorioso.
O telefone de latinha poderá ser realizado em 4 passos:
Em Primeiro lugar, é necessário escolher 2 copos no qual um irá emitir a voz e outro irá receber as ondas sonoras como leite condensado, danone, copo plástico de água, dentre outros. Os copos podem ser de escolha livre, contanto que seja possível obter uma nítida emissão e recepção de voz. Segundo, é necessário um um fio para que seja possível a condução ondas sonoras. É possivel utilizar diversos fios como barbante, nylon, fio de costura porém a partir de testes será possível determinar o melhor. Terceiro, utilize uma faca ou algum objeto pontiagudo para furar o centro do copo no qual ira passar o fio condutor.Quarto, passe o barbante através do furo central nos copos e amarre-os para que não se soltem.Feito estes passos, o telefone de latinha estará feito e pronto para uso.
Selecionamos um vídeo onde é possível observar a construção do telefone:
(B) Cite 5 conceitos físicos presentes no experimento e explique a relação dos conceitos dentro do experimento.
Tração do fio: Aplicado do estiramento do fio para que não houvesse interferência na transmissão de ondas sonoras;
Comprimento do fio: Aplicado para a medição do barbante em 10m, estipulado nas regras da competição;
Massa dos copos: Aplicado para determinar a massa dos 2 copos utilizados identificando sua leveza e possível interferência na recepção de ondas sonoras;
Frequência do som: Aplicado para determinar caso um som seja agudo ou grave através do ouvido. Essa característica relaciona-se com a quantidade de ciclos completos (vibrações) de uma onda sonora em 1 segundo.
Amplitude do som: Aplicado para distinguir caso um som seja fraco ou forte. Essa característica esta relacionada com a quantidade de energia transportada pela onda sonora.
(C) Indique a função de cada elemento do grupo (de maneira detalhada) no projeto do telefone de Latinha.
No experimento do telefone de latinha, cada integrante do grupo procura ajudar como pode, mas ao longo dos testes pudemos perceber qual integrante tem a voz melhor para se ouvir e qual tem a audição melhor para ouvir a voz emitida. Sendo assim, achamos que a integrante Giovanna Mary possui uma ótima audição e, além disso, é rápida para escrever as palavras ou frases que foram passadas nos testes. O integrante Arthur Sales possui uma boa voz para ser ouvida, provavelmente pelo timbre de voz masculina, pois é o único integrante masculino do grupo. Apesar de todas as tentativas de fazer um bom telefone de latinha, as integrantes Rafaela Fornitani e Thainá Ribeiro conseguiram construir nosso melhor telefone até então, utilizando materiais diferentes, assim como todos nós utilizamos para testar outros telefones. A integrante Isabella Queiroz possui agilidade para saber os conceitos pedidos nos testes em aula que o professor Mauricio nos propõe, como por exemplo, cidades do vale do Paraíba. Por fim, a integrante Juliana Gonzaga, também possui voz consideravelmente boa para ser ouvida do outro lado do fio, sendo assim, estamos testando ainda quem realmente tem a melhor voz e a melhor audição para o desenvolvimento do projeto.
(D) Responda características físicas do experimento: D1: Qual a frequência da voz humana?
A frequência da voz humana é variável de 50 a 3.400 Hz (Vibrações por segundo).Em média a frequência da voz humana feminina (maior parte do grupo) é de 204, 91 Hz a voz masculina por ser mais grave tem aproximadamente frequência entre 100 Hz a 200 Hz.
D2: Qual a velocidade do som no ar ?
A Velocidade depende do meio, sua temperatura e pressão. Em ar seco, a 20ºC, a Velocidade do Som é, aproximadamente, 343 m/s. A Velocidade é superior em materiais mais densos ou sólidos, tal como a água, aço ou um fio em tensão.
D3: Qual o comprimento de onda da voz humana?
Um som é caracterizado por vibrações (variação de pressão) no ar. O ser humano normal médio consegue distinguir, ou ouvir, sons na faixa de frequência que se estende de 20Hz a 20.000Hz aproximadamente. Acima deste intervalo, os sinais são conhecidos como ultrassons e abaixo dele, infrassons.
(E) Por que o seu telefone de latinha é o melhor?
Porque realizamos diversos testes para a troca de fios e de latas para encontrar uma excelência. Quando utilizamos copos de plástico pequenos e latas de metal, não conseguimos uma recepção de sons razoável. Em relação a última competição que ocorreu em sala, 10/06, encontramos um modelo ideal utilizando 2 copos fundos e alongados interligados com um barbante, em que apresentou uma melhor recepção e emissão das ondas sonoras comparado a todos os modelos que produzimos. Assim, a razão de possuirmos o melhor modelo de telefone é o copo alongado promovendo um som mais perceptível e o barbante sempre eriçado onde não há interrupção alguma de sinal.
(F) Cite problemas e soluções durante o trabalho?
* PROBLEMA: Encontrar 2 copos que desempenhassem satisfatoriamente bem a sua função (Um para falar e outro para receber ondas sonoras)
SOLUÇÃO: Utilizar 2 copos semelhantes em ambos os lados e que fossem alongados para melhor aproveitamento de recepção da voz.
* PROBLEMA: Encontrar um fio adequado para a interligação dos 2 copos do experimento.
SOLUÇÃO: Utilizamos um barbante fino no qual não houve interferências ou problemas durante a competição.
(G) Conclua o Trabalho
Nesta iniciação tecnológica, conseguimos obter certas qualificações como a construção de um telefone de latinha, no qual há um emissor e receptor de ondas sonoras através de 2 copos plásticos e um fio condutor de sons; Aprendemos conceitos físicos que estão presentes no projeto como tração, comprimento, massa, frequência,dentre outros e conseguimos alcançar nosso objetivo no qual era obter o melhor possível telefone com aproveitamento da emissão e recepção da voz e obtivemos um bom desempenho como grupo, com a participação de todos os integrantes e a boa interação como grupo.